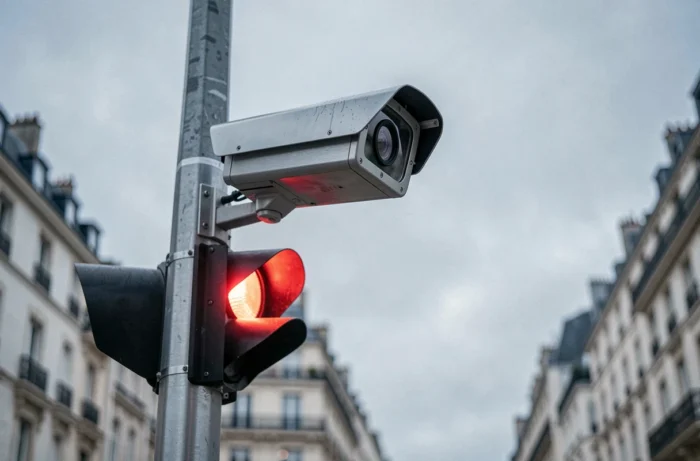
De camera’s die aan verkeerslichten zijn bevestigd, vormen geen homogene categorie. Achter een uiterlijk identieke behuizing coëxisteren apparaten met radicaal verschillende doeleinden: verkeersbeheer, video-verbalisatie, geautomatiseerde controle via radar. Deze apparatuur verwarren betekent negeren wat een sanctie in gang zet – of niet.
Magnetische lussen en optische sensoren: de detectielaag op de grond
De minst zichtbare technische schakel van een roodlichtcamera is de magnetische lus die in het wegdek is ingebed. Deze inductieve sensor detecteert de metalen massa van een voertuig dat de effectlijn van het verkeerslicht overschrijdt. Het systeem is gebaseerd op twee afzonderlijke lussen, die enkele meters uit elkaar liggen.
De eerste lus maakt een foto op het moment dat het voertuig de stoplijn kruist terwijl het licht rood is. De tweede bevestigt de koers en maakt het mogelijk de snelheid van het passeren te schatten. Deze dubbele controle voorkomt valse positieven: een voertuig dat tussen de twee lussen stopt, wordt niet beboet.
Er is een geleidelijke overgang naar virtuele lussen door video-analyse. De fysieke sensor in het asfalt wordt vervangen door een detectie-algoritme dat op de camerastroom wordt toegepast. Het belangrijkste voordeel is het onderhoud: er is geen behoefte meer om het wegdek te snijden om een defecte lus te vervangen.
Het nadeel blijft de gevoeligheid voor lichtomstandigheden en reflecties op natte wegen. De werking van de toezichtcamera’s bij verkeerslichten op Pulsion Laval beschrijft deze detectielogica in een Quebecees context.
Multifunctionele radars op kruispunten: wat de nieuwe generatie apparaten verandert
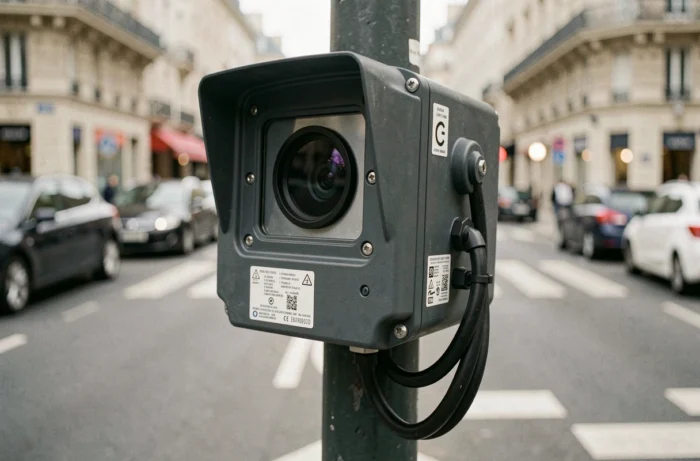
De historische logica koppelt een behuizing aan één enkele overtreding. Roodlichtcamera’s controleerden alleen de doorgang bij rood, soms gecombineerd met een snelheidsmeting. Deze gefragmenteerde architectuur is aan het verdwijnen.
Verschillende Europese landen testen radars die meerdere overtredingen bij dezelfde doorgang kunnen combineren: snelheid, roodlichtdoorbraak, niet-naleving van de veiligheidsafstanden, gevaarlijk rijstrookwisselen. Deze systemen bevinden zich in een experimentele fase, met een verwachte uitrol tot 2030 op de meest ongevallengevoelige stedelijke en voorstedelijke wegen.
Voor automobilisten is de consequentie direct: één enkele doorgang kan meerdere verschillende overtredingen genereren.
Criteria voor de uitrol van deze multifunctionele radars
- Kruispunten met een hoog percentage zijbotsingen, waar de roodlichtdoorbraak T-botsingen veroorzaakt
- Voorstedelijke wegen met hoge benaderingssnelheden, waar de combinatie van snelheid en roodlicht de ernst van ongevallen verergert
- Kruispunten uitgerust met openbaar vervoer op eigen baan, om de prioriteit van bus en tram te beschermen
Verkeersbeheer- en video-verbaliseringscamera’s: onderscheiden wat niet verbalisert
De meeste camera’s die zichtbaar zijn bij verkeerslichten zijn geen radars. Verkeersbeheersensoren vervullen een functie van telling en regulering. Ze meten de voertuigdichtheid om de duur van de groen-roodfasen in real-time aan te passen.
Deze sensoren komen in verschillende vormen: kleine zwarte camera’s gericht op de weg, passieve infraroodsensoren, of modules voor bus- en tramprioriteit. Geen van deze apparaten genereert een boete. Hun videostroom voedt een centraal verkeersregulatiepunt, geen geautomatiseerd systeem voor het verwerken van overtredingen.
Video-verbalisatie bevindt zich in een tussenliggende zone. Een stedelijke bewakingscamera, soms nabij een verkeerslicht geïnstalleerd, stuurt zijn beelden naar een toezichtcentrum. Een beëdigde agent kan dan een overtreding live constateren en een proces-verbaal opstellen. Het verschil met de automatische radar is dubbel:
- De overtreding wordt vastgesteld door een menselijke agent, niet door een algoritme
- Het spectrum van gedekte overtredingen is breder (parkeren, gebruik van de telefoon, niet-gordeldragen)
- Het apparaat wordt niet aangeduid met een radarbord, in tegenstelling tot goedgekeurde vaste radars
T-botsingen en aanrijdingen van achteren: het gedocumenteerde compromis van roodlichtcamera’s
Het veiligheidsargument ten gunste van roodlichtcamera’s is gebaseerd op de vermindering van ernstige zijbotsingen (de zogenaamde T-botsingen).
De keerzijde is minder in de media. De installatie van roodlichtcamera’s veroorzaakt een meetbare stijging van aanrijdingen van achteren. Bestuurders, zich bewust van het apparaat, remmen brusker bij het naderen van het verkeerslicht, wat het achteropkomende voertuig verrast. In de meest voorzichtige analyses is de netto-baten op het totaal van de soorten ongevallen bijna nul.
Deze trade-off verklaart waarom sommige Noord-Amerikaanse steden hun roodlichtcamera’s na evaluatie hebben verwijderd. In Europa blijft de dominante logica het behoud van de apparaten, maar de verkeersautoriteiten integreren geleidelijk deze parameter in de keuze van de uitgeruste kruispunten. Kruispunten met een hoog percentage tweewielers of zeer dichte rijstroken hebben minder prioriteit, omdat het risico op aanrijdingen daar wordt vergroot.
CNIL-regelgeving en gegevensbescherming
De beelden die door roodlichtcamera’s worden vastgelegd, vallen onder een strikte regeling. De foto’s bewaren alleen het kenteken en de onmiddellijke context van de overtreding. De bewaartermijn van de gegevens is gereguleerd door de CNIL, die haar controles heeft versterkt via vereenvoudigde sanctieprocedures.
De verkeersbeheercamera’s slaan doorgaans geen geïndividualiseerde beelden op. Hun stroom wordt in real-time verwerkt om geaggregeerde telgegevens te produceren, zonder identificatie van de voertuigen.
Elke verwarring tussen deze juridische regimes stelt de gemeenschappen bloot aan sancties. Een verkeerssensor die wordt omgeleid voor video-verbalisatie zonder voorafgaande verklaring vormt een schending van de interne veiligheidswet. De technische grens tussen toezicht en regulering wordt smaller, maar het wettelijke kader handhaaft een duidelijke scheiding tussen de toepassingen.


